
항목
안드로이드
android
안드로이드(android)는 휴머노이드 로봇 또는 기타 인공적 존재로, 종종 살점과 유사한 재질로 만들어진다. 역사적으로 안드로이드는 오직 SF의 영역에만 존재했으며 영화와 텔레비전에서 자주 볼 수 있었으나, 로봇 기술의 발전으로 실생활에서도 이와 유사한 로봇을 제작할 수 있게 되었다.
항목
android
안드로이드(android)는 휴머노이드 로봇 또는 기타 인공적 존재로, 종종 살점과 유사한 재질로 만들어진다. 역사적으로 안드로이드는 오직 SF의 영역에만 존재했으며 영화와 텔레비전에서 자주 볼 수 있었으나, 로봇 기술의 발전으로 실생활에서도 이와 유사한 로봇을 제작할 수 있게 되었다.
이 항목이 포함된 사건 파일에서 정보와 관계를 함께 살펴보세요.
이 항목이 포함된 사건 파일이 아직 없습니다.
이 항목으로 조사 시작하기안드로이드(android)는 휴머노이드 로봇 또는 기타 인공적 존재로, 종종 살점과 유사한 재질로 만들어진다. 역사적으로 안드로이드는 오직 SF의 영역에만 존재했으며 영화와 텔레비전에서 자주 볼 수 있었으나, 로봇 기술의 발전으로 실생활에서도 이와 유사한 로봇을 제작할 수 있게 되었다.
안드로이드(android)는 휴머노이드 로봇 또는 기타 인공적 존재로, 종종 살점과 유사한 재질로 만들어진다. 역사적으로 안드로이드는 오직 SF의 영역에만 존재했으며 영화와 텔레비전에서 자주 볼 수 있었으나, 로봇 기술의 발전으로 실생활에서도 이와 유사한 로봇을 제작할 수 있게 되었다.
옥스퍼드 영어 사전은 이 용어( "Androides"로 표기)의 가장 초기 사용 기록을 에프라임 체임버스의 1728년 백과사전에서 찾았으며, 이는 성 알베르투스 마그누스가 만들었다고 전해지는 자동기계를 지칭한 것이었다. 1700년대 후반에 이르러서는 인간의 활동을 수행하며 인간을 닮은 정교한 기계 장치인 "androides"가 전시장에 등장했다.
"안드로이드"라는 용어는 1863년 미국 특허에서 인간을 닮은 소형 장난감 자동기계를 가리키는 용어로 처음 등장했다. 좀 더 현대적인 의미의 안드로이드라는 용어는 프랑스 작가 오귀스트 드 빌리에 드 릴라당의 작품인 《미래의 이브》(1886)에서 '하달리'라는 이름의 인공 휴머노이드 로봇을 설명하며 사용되었다. 이 용어는 잭 윌리엄슨의 《The Cometeers》(1936)를 시작으로 영어권 SF 펄프 잡지에 영향을 미쳤으며, 기계적인 로봇과 살점이 있는 안드로이드 사이의 구분은 에드먼드 해밀턴의 《퓨처 선장》 시리즈(1940~1944)에 의해 대중화되었다.
로봇이라는 단어를 도입한 연극인 카렐 차페크의 《R.U.R.》(1921)에 등장하는 로봇들은 유기적인 인공 인간이었으나, "로봇"이라는 단어는 주로 기계적인 인간, 동물 및 기타 존재를 지칭하게 되었다. "안드로이드"라는 용어는 이들 중 어느 하나를 의미할 수도 있지만, 사이보그(유기체와 기계 부품의 결합체)와는 구별된다.
조지 루카스에 의해 영화 《스타워즈》에서 대중화되어 현재 SF 분야에서 널리 쓰이는 "드로이드"라는 용어는 원래 "안드로이드"의 약어에서 유래했으나, 루카스와 다른 이들은 R2-D2처럼 인간의 형태가 아닌 기계를 포함한 모든 로봇을 의미하는 데 사용해 왔다. "안드로이드"라는 단어는 《스타 트렉》 에피소드 "What Are Little Girls Made Of?"에서도 사용되었다. 작가 필립 K. 딕이 그의 소설 《안드로이드는 전기 양의 꿈을 꾸는가?》에서 안드로이드를 향한 멸칭으로 만든 "앤디(andy)"라는 약어는 TV 시리즈 《Total Recall 2070》 등에서 추가로 사용되기도 했다.
"안드로이드"라는 용어가 일반적으로 인간을 닮은 로봇(반드시 남성형일 필요는 없음)을 가리키는 데 사용되는 반면, 여성의 외형을 가진 로봇은 가이노이드라고 부르기도 한다. 또한, 로봇의 성별 외형을 언급하지 않고 '앤스로봇'(anthrobot, anthrōpos와 robot의 합성어) 또는 '앤스로포이드'(anthropoid, anthropoid robot의 약자)라고 부를 수도 있다. '휴머노이드'라는 용어는 SF나 미래학, 추측 생물학 맥락에서 이미 인간과 유사한 유기적 종을 지칭하는 데 흔히 사용되기 때문에 로봇을 지칭하기에는 적절하지 않을 수 있다.
작가들은 안드로이드라는 용어를 로봇이나 사이보그보다 더 다양한 방식으로 사용해 왔다. 일부 허구 작품에서 로봇과 안드로이드의 차이는 표면적인 것에 불과하여, 겉모습만 인간처럼 보일 뿐 내부 기계 구조는 로봇과 같은 경우를 안드로이드라고 부른다. 다른 이야기에서 작가들은 "안드로이드"를 완전히 유기적이지만 인공적으로 창조된 존재를 의미하는 데 사용했다. 그 밖의 묘사들은 이 두 극단 사이의 어딘가에 위치한다.
안드로이드를 "합성 인간"으로 정의하는 에릭 G. 윌슨은 신체 구성에 따라 안드로이드를 세 가지 유형으로 구분한다:
미라형(the mummy type) – 미라, 꼭두각시, 인형, 조각상처럼 "죽은 것"이나 "딱딱하고 생명이 없는 자연 재료"로 만들어진 것
골렘형(the golem type) – 골렘이나 호문쿨루스를 포함하여 유연하고 유기적일 가능성이 있는 재료로 만들어진 것
자동기계형(the automaton type) – 자동기계와 로봇을 포함하여 죽은 부품과 살아있는 부품이 혼합되어 만들어진 것
인간의 형태가 작업용 로봇에게 반드시 이상적인 형태는 아니지만, 이를 모방할 수 있는 로봇을 개발하려는 열망은 역사적으로 두 가지 개념, 즉 시뮬라크르(닮은 모습을 보여주는 장치)와 오토마타(독립성을 가진 장치)의 결합에서 찾을 수 있다.
인간처럼 보이고 어느 정도 인간처럼 말하거나 행동하는 안드로이드를 만드는 것을 목표로 하는 여러 프로젝트가 시작되었거나 진행 중이다.
일본의 로봇공학은 1970년대 이후 이 분야를 선도해 왔다. 와세다 대학은 1967년에 WABOT 프로젝트를 시작했으며, 1972년에 최초의 안드로이드이자 본격적인 휴머노이드 지능형 로봇인 WABOT-1을 완성했다. 이 로봇은 사지 제어 시스템을 통해 하지로 걷고 촉각 센서를 사용하여 손으로 물체를 잡고 운반할 수 있었다. 시각 시스템은 외부 수용체인 인공 눈과 귀를 사용하여 물체까지의 거리와 방향을 측정할 수 있게 해주었다. 또한 대화 시스템을 통해 인공 입으로 사람과 일본어로 의사소통할 수 있었다.
1984년에는 여러 기능이 개선된 WABOT-2가 공개되었다. 이 로봇은 오르간을 연주할 수 있었다. Wabot-2는 10개의 손가락과 2개의 발을 가졌으며 악보를 읽을 수 있었고 사람과 합주도 가능했다. 1986년, 혼다는 인간과 성공적으로 상호작용할 수 있는 휴머노이드 로봇을 만들기 위해 휴머노이드 연구 및 개발 프로그램을 시작했다.
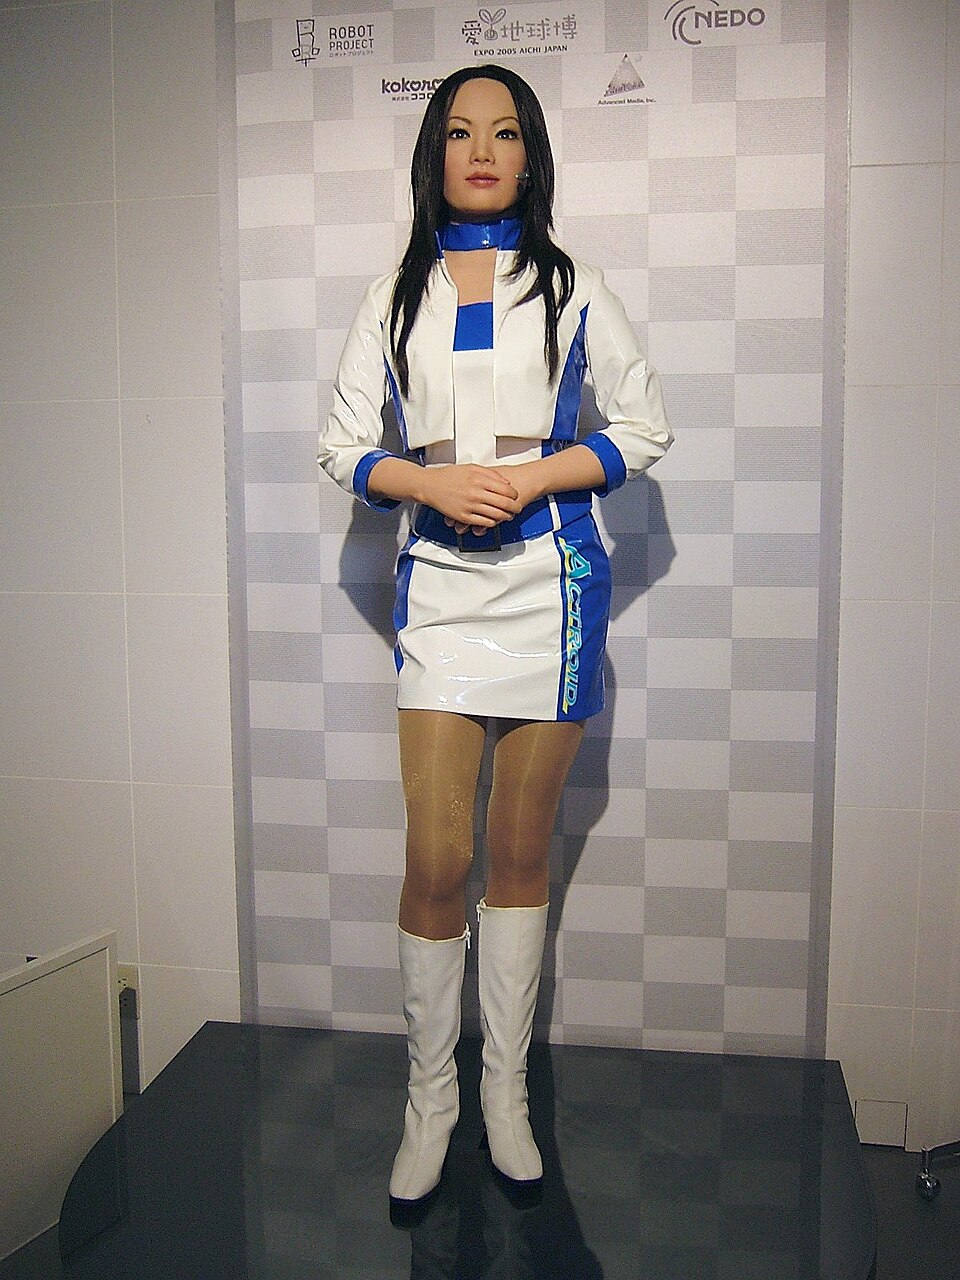
오사카 대학의 이시구로 히로시가 이끄는 지능로봇 연구소와 코코로(Kokoro) 사는 2005년 세계 박람회(일본 아이치현)에서 액트로이드를 선보였으며, 2010년에는 Telenoid R1을 출시했다. 2006년 코코로는 새로운 DER 2 안드로이드를 개발했다. DER2의 인체 부분 높이는 165cm이며 47개의 가동점을 가지고 있다. DER2는 표정을 바꿀 수 있을 뿐만 아니라 손발을 움직이고 몸을 비틀 수도 있다. 액추에이터로는 코코로가 독자 개발한 '에어 서보 시스템'이 사용된다. 서보 시스템을 통해 공기압으로 정밀하게 제어되는 액추에이터 덕분에 움직임이 매우 부드럽고 소음이 거의 없다. DER2는 더 작은 실린더를 사용하여 이전 버전보다 더 날씬한 몸매를 구현했으며 외형적으로 더 아름다운 비율을 갖게 되었다. 이전 모델과 비교하여 DER2는 팔이 더 가늘어지고 표현의 범위가 넓어졌다. 일단 프로그래밍되면 목소리에 맞춰 동작과 제스처를 연출할 수 있다.
도쿄 이과대학의 고바야시 히로시가 이끄는 지능 메카트로닉스 연구소는 사야(Saya)라는 안드로이드 헤드를 개발하여 일본 요코하마시에서 열린 Robodex 2002에 전시했다. 이 시기 전 세계적으로 휴머노이드 연구 및 개발과 관련된 여러 다른 이니셔티브가 있었다. 사야는 나중에 도쿄 이과대학에서 안내원으로 일했다.
와세다 대학과 NTT 도코모의 제조업체들은 모양이 변하는 로봇 WD-2를 만드는 데 성공했다. 이 로봇은 얼굴을 바꿀 수 있다. 제작자들은 먼저 특정 인물의 윤곽, 눈, 코 등을 표현하는 데 필요한 지점의 위치를 결정했다. 로봇은 모든 지점을 결정된 위치로 이동시켜 얼굴을 표현한다. 로봇의 첫 번째 버전은 2003년에 개발되었으며, 1년 후 설계에 몇 가지 주요 개선 사항이 적용되었다. 로봇은 평균적인 머리 모형으로 만든 신축성 있는 마스크를 특징으로 하며 3자유도(3DOF) 장치가 있는 구동 시스템을 사용한다. WD-2 로봇은 마스크의 특정 안면 지점을 활성화하여 이목구비를 바꿀 수 있으며, 각 지점은 3자유도를 가진다. 이 로봇은 17개의 안면 지점을 가지고 있어 총 56자유도를 구현한다. 사용된 재료의 경우, WD-2의 마스크는 강도를 높이기 위해 철수세미 조각이 섞인 '셉톰(Septom)'이라는 고탄성 재료로 제작되었다. 다른 기술적 특징으로는 마스크 뒤에서 원하는 안면 지점으로 구동되는 샤프트가 있으며, 이는 단순한 풀리와 슬라이드 스크류가 있는 DC 모터에 의해 구동된다. 연구원들은 실제 인간의 얼굴을 바탕으로 마스크의 모양을 수정할 수도 있다. 얼굴을 "복사"하려면 개인의 17개 안면 지점 위치를 결정하기 위한 3D 스캐너만 있으면 된다. 그 후 노트북과 56개의 모터 제어 보드를 사용하여 해당 위치로 구동한다. 또한 연구원들은 3D 마스크에 얼굴 사진을 투사하면 변신 로봇이 개인의 헤어스타일과 피부색까지 표시할 수 있다고 언급했다.
난양 공과대학교의 과학자인 나디아 탈만 교수는 미디어 혁신 연구소와 컴퓨터 공학 대학의 노력을 이끌어 소셜 로봇 나딘(Nadine)을 개발했다. 나딘은 애플의 Siri나 마이크로소프트의 코타나와 유사한 소프트웨어로 구동된다. 나딘은 미래에 사무실과 가정에서 개인 비서가 되거나 어린이와 노인들의 동반자가 될 수 있다.
기계 및 항공우주 공학 대학의 제럴드 시트 부교수와 BeingThere 센터는 원격 현재 로봇공학 분야에서 3년간의 R&D 개발을 이끌어 에드거(EDGAR)를 제작했다. 원격 사용자는 자신의 얼굴과 표정을 로봇의 얼굴에 실시간으로 표시하며 에드거를 제어할 수 있다. 로봇은 또한 사용자의 상체 움직임을 모방한다.
한국생산기술연구원(KITECH)은 안면 "근육"을 통해 인간의 감정 표현을 모방하고 약 400단어의 어휘로 기본적인 대화가 가능한 안드로이드 대인 커뮤니케이션 모델인 에버 1(EveR-1)을 연구 개발했다. 그녀는 키 160 cm, 몸무게 50 kg로 한국 20대 여성의 평균 체격과 일치한다. 에버 1이라는 이름은 성경의 이브(Eve)와 로봇(robot)의 'r'을 합쳐서 지어졌다. 에버 1의 고성능 컴퓨팅 처리 능력은 음성 인식과 음성 합성을 가능하게 하며, 동시에 90도 마이크로 CCD 카메라와 얼굴 인식 기술을 통해 입 맞춤과 시각 인식을 처리한다. 인공 뇌 내부의 독립적인 마이크로칩은 제스처 표현, 신체 조정 및 감정 표현을 처리한다. 전신은 최첨단 합성 젤리 실리콘으로 만들어졌으며 얼굴, 목, 하체에 60개의 인공 관절이 있어 사실적인 표정을 짓고 춤을 추며 노래를 부를 수 있다. 대한민국 정보통신부는 2020년까지 모든 가정에 로봇을 보급하겠다는 야심찬 계획을 세운 바 있다. 한국에는 여러 로봇 도시가 계획되었는데, 첫 번째 도시는 2016년에 5,000억 원(미화 4억 4,000만 달러)을 들여 건설될 예정이었으며 이 중 500억 원은 정부 직접 투자였다. 새로운 로봇 도시에는 제조업체와 부품 공급업체를 위한 연구 개발 센터뿐만 아니라 전시장과 로봇 경기용 경기장이 들어설 예정이었다. 국가의 새로운 로봇 윤리 헌장은 미래의 인간과 로봇 상호 작용을 위한 기본 규칙과 법률을 제정하여 로봇 사용자와 제조업체를 위한 표준을 설정하고, 인간의 로봇 학대 및 그 반대의 경우를 방지하기 위해 로봇에 프로그래밍될 윤리적 표준에 대한 지침을 제공할 것이다.
월트 디즈니와 이매지니어 팀은 1964년 뉴욕 세계 박람회에서 처음 선보인 '링컨 대통령과 함께하는 위대한 순간들(Great Moments with Mr. Lincoln)'을 제작했다.
교육 미래학자이자 미국 육군사관학교의 전직 객원 철학 및 윤리적 추론 교수인 윌리엄 배리 박사는 "마리아 봇(Maria Bot)"이라는 이름의 AI 안드로이드 캐릭터를 만들었다. 이 인터페이스 AI 안드로이드는 1927년 영화 《메트로폴리스》에 등장하는 악명 높은 가상 로봇 마리아의 이름을 딴 것으로, 예의 바른 먼 친척이라는 설정이다. 마리아 봇은 대학 수준 최초의 AI 안드로이드 조교이다. 마리아 봇은 2020년 2월 워싱턴주 에버렛에서 열린 TEDx 강연에 배리와 함께 듀오 기조 연설자로 출연했다.
어깨 윗부분이 인간을 닮은 마리아 봇은 복잡한 표정과 머리 움직임을 가졌으며 다양한 주제에 대해 대화에 참여하는 가상 존재 안드로이드이다. 그녀는 인공지능을 사용하여 정보를 처리하고 합성하여 어떻게 말하고 참여할지에 대해 스스로 결정을 내린다. 대화, 책이나 기사와 같은 직접적인 데이터 입력, 그리고 인터넷 소스를 통해 데이터를 수집한다.
마리아 봇은 교육의 질을 개선하고 교육 빈곤을 해소하기 위해 국제적인 하이테크 기업이 배리 교수를 위해 제작했다. 마리아 봇은 로봇과 인공지능의 존재감이 커짐에 따라 발생하는 윤리적 문제에 대해 학생들이 참
출처: 안드로이드 (로봇) (CC BY-SA)
확인된 구조화 정보, 사용자 의견, AI가 찾은 관계를 구분해 표시해요.
아직 댓글이 없어요. 먼저 한마디 남겨 보세요.